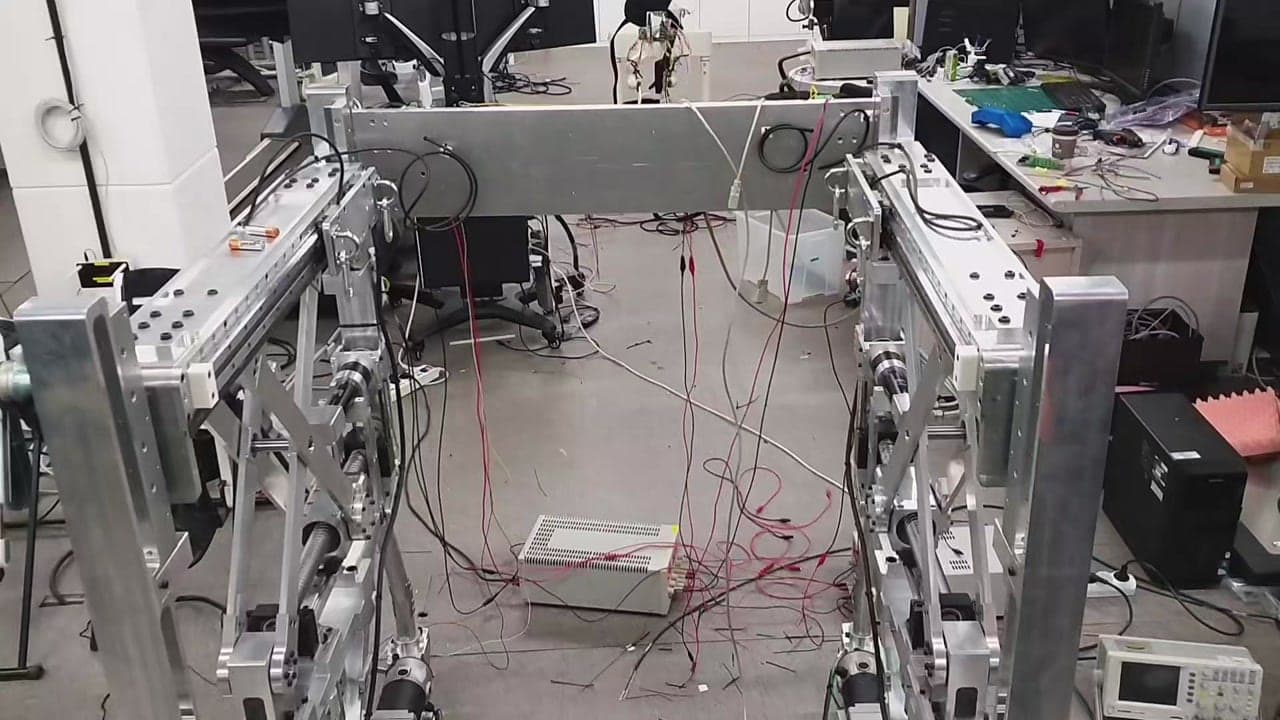
Elmo 드라이브로 구동하는 보행 보조 로봇 실험 장치FIG. 01
01BACKGROUND
과제 배경
한양대학교 로봇연구실은 착용형 로봇과 연계해 보행을 돕는 보행 보조 로봇을 다루고 있었습니다. 로봇 실험 장치와 착용형 로봇의 관절은 Elmo 서보 드라이브로 구동하는데, 드라이브와 통신하고 명령을 주고받는 부분부터 매번 새로 만들면 정작 연구할 보행 보조 제어보다 하드웨어 연결과 통신 코드에 시간을 더 쓰게 됩니다.
02APPROACH
진행 방식
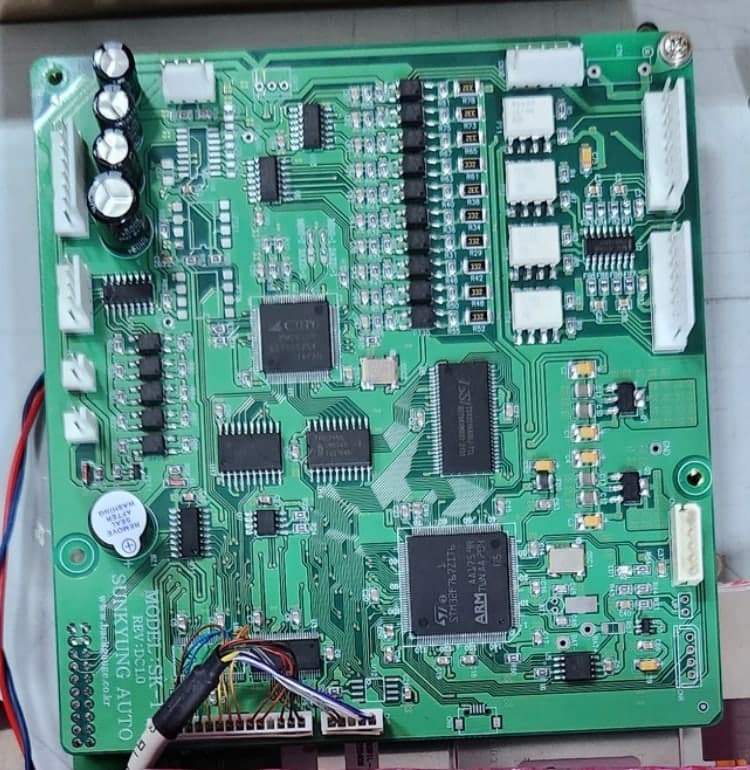
먼저 Elmo 드라이브와 모터를 제어할 수 있도록 제어 하드웨어를 구성했습니다. 그 위에 Elmo 드라이브와의 통신과 명령을 감싼 전용 API 클래스를 만들어 함께 제공했습니다. 연구원은 드라이브 통신 규격을 하나하나 다루지 않고 클래스의 함수만 불러, 로봇 실험 장치와 착용형 로봇의 관절을 같은 방식으로 구동하고 상태를 읽어 올 수 있습니다.
03RESULT
결과
연구실은 제공한 하드웨어와 API 클래스 위에서 바로 보행 보조 제어 프로그램을 작성해, 아래 영상처럼 로봇 실험 장치와 착용형 로봇을 연계해 구동하고 있습니다.
04VIDEO