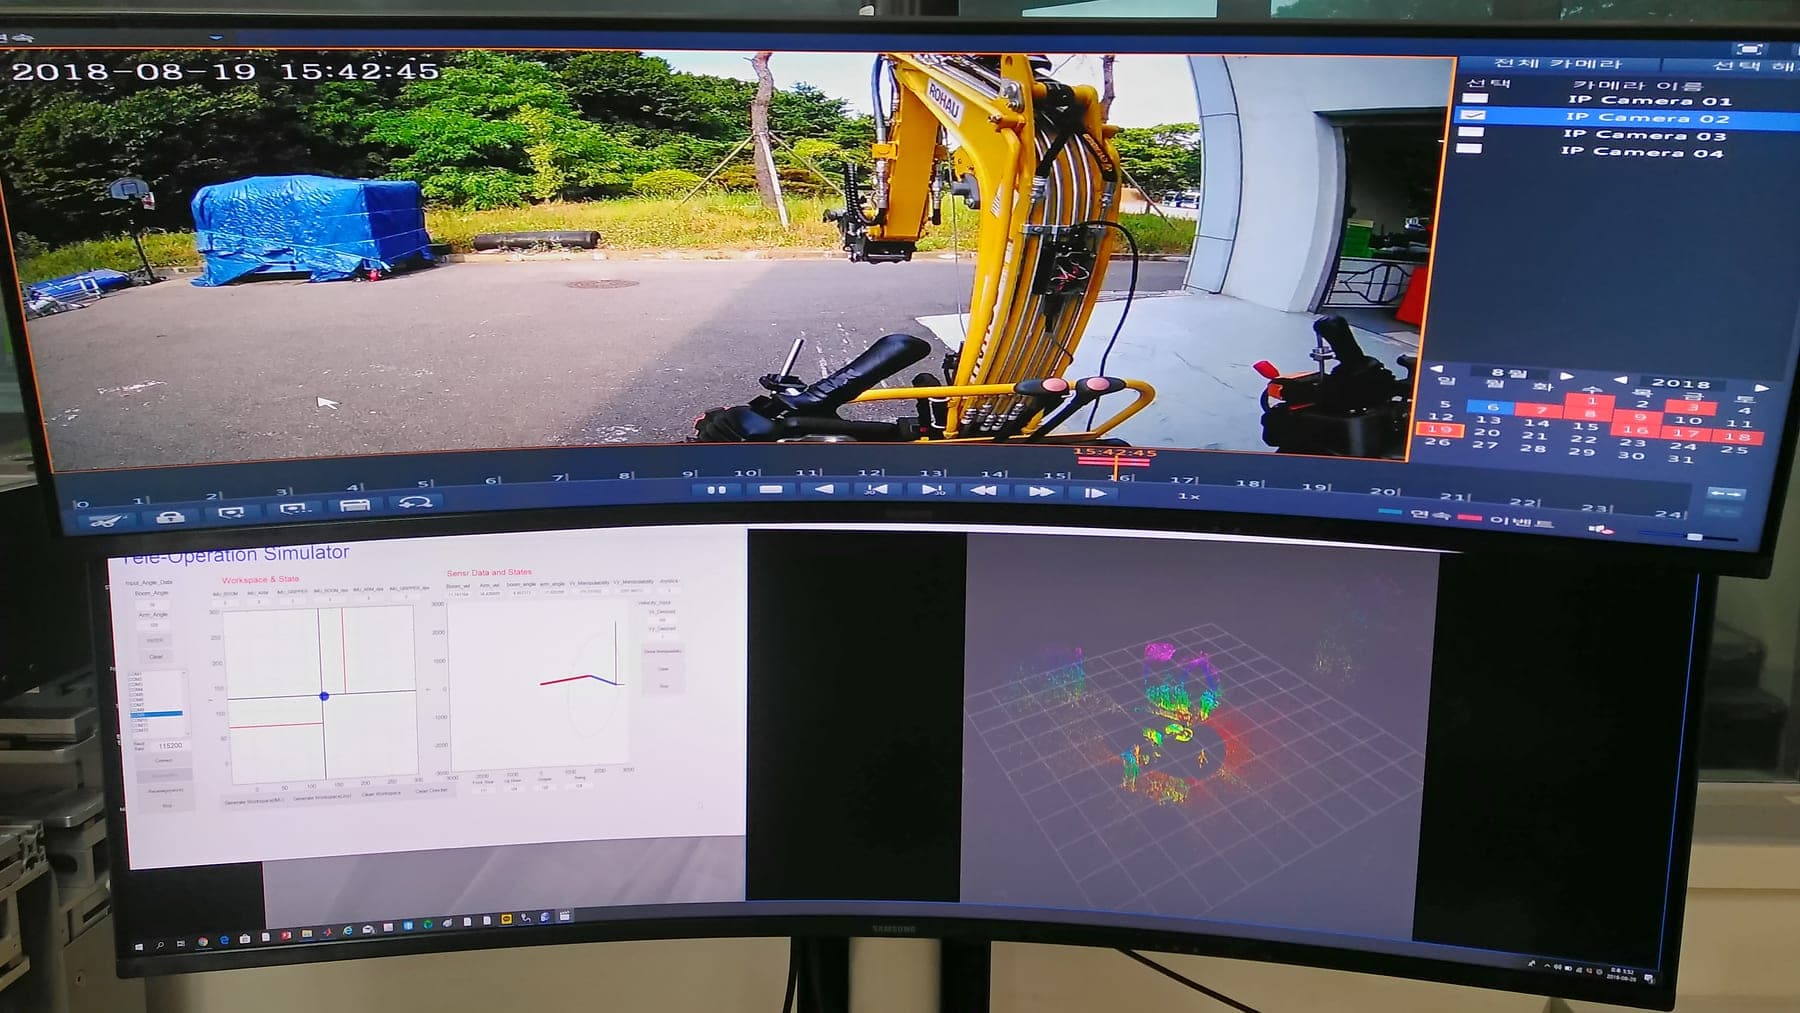
위: 굴삭기 카메라 4채널 관제 · 아래: 원격 조종 시뮬레이터와 3D 점군 화면FIG. 01
01BACKGROUND
과제 배경
위험한 현장에 사람이 타지 않고 굴삭기를 다루기 위한 원격 조종 연구였습니다. 조종하는 사람은 현장을 직접 볼 수 없기 때문에, 화면만 보고도 장비 자세와 주변 상황을 정확히 알 수 있어야 했습니다.
02APPROACH
진행 방식
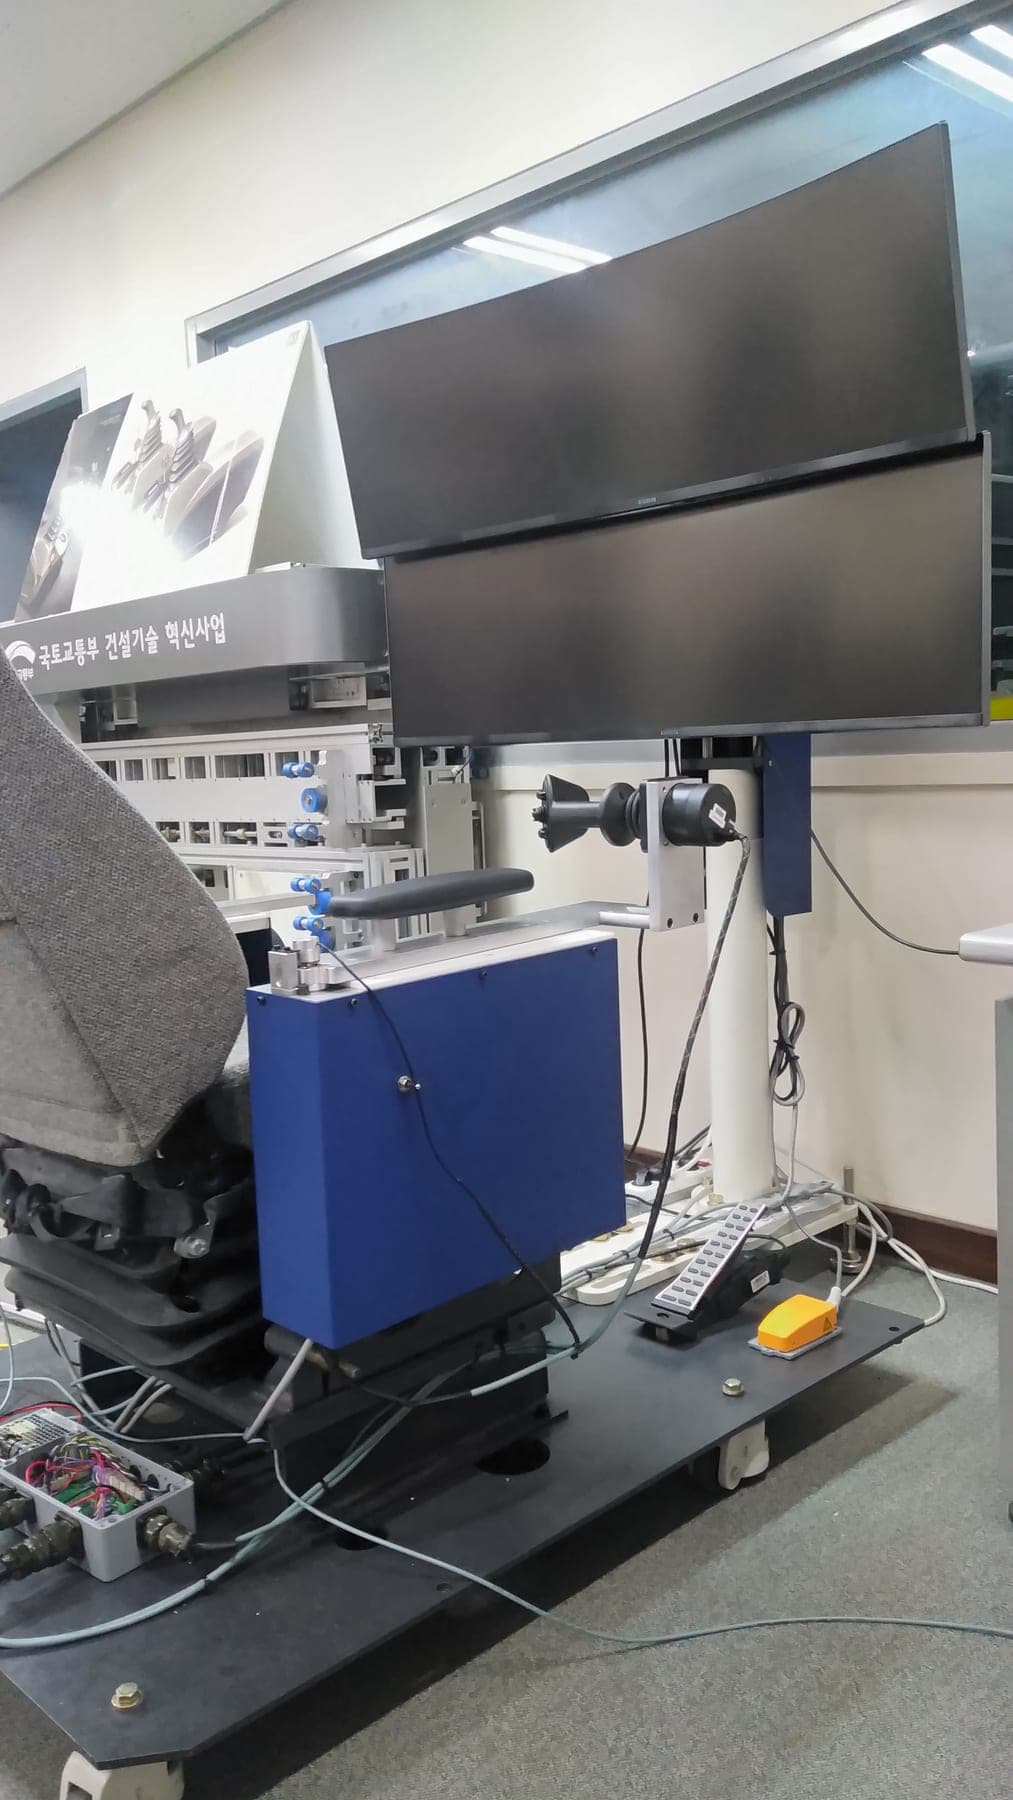
실제 굴삭기 운전석과 같은 배치로 시트, 좌우 조이스틱, 발 페달을 갖춘 조종석을 만들고 앞쪽에 곡면 모니터 두 대를 달았습니다. 위 화면에는 굴삭기에 단 IP 카메라 4대의 영상을 녹화 · 재생 기능과 함께 띄우고, 아래 화면에는 붐 · 암 각도와 센서 값을 보여주는 원격 조종 시뮬레이터와 주변을 3D 점군으로 보여주는 화면을 배치했습니다.
03RESULT
결과
조종석에 앉은 채로 카메라 영상, 장비 자세, 주변 지형을 함께 보면서 굴삭기를 원격으로 운전할 수 있는 환경을 만들어 납품했습니다.